⏱ Waktu & Kode Non-Blocking
millis(), kenapa delay() itu musuh, dan cara membuat program yang responsif.
📌 1. Masalah delay(): Program "Tidur"
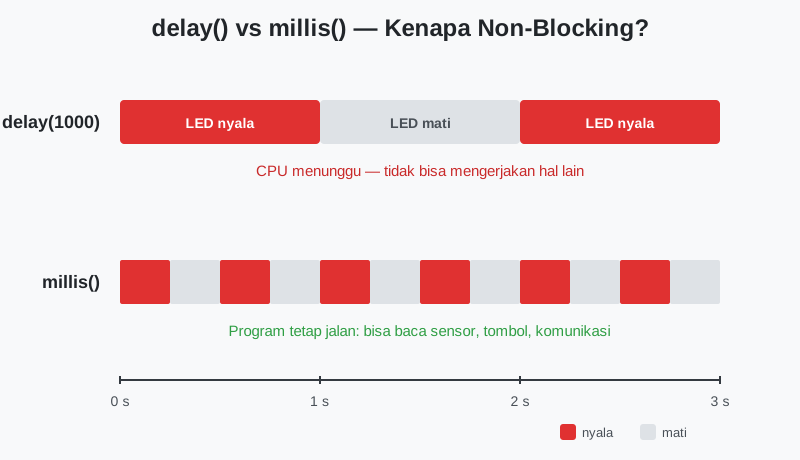
Saat delay(1000) berjalan, MCU tidak melakukan apa-apa selama 1 detik.
Tombol tidak bisa dibaca, sensor tidak bisa diukur, LED lain tidak bisa diubah.
Solusinya: kode non-blocking — program terus berputar, dan setiap putaran mengcek apakah waktunya sudah tiba untuk melakukan sesuatu.
📌 2. millis(): Jam Internal MCU
millis() mengembalikan jumlah milidetik sejak program mulai,
sebagai unsigned long. Di simulator, setiap putaran loop()
menambah 1 ms, dan setiap delay(ms) melompatkan ms sebanyak itu.
millis() akan wrap (kembali ke 0) setelah ±49,7 hari.
Cara aman menghitung selang waktu (tahan wrap):
if (millis() == 1000) — bisa terlewat, dan gagal saat wrap.
Output:
📌 3. Debounce Tombol
Tombol mekanik terbuat dari dua lempeng logam. Saat ditekan, lempeng itu memantul (bouncing) beberapa kali dalam ±50 ms sebelum stabil. Bagi MCU, satu penekanan terbaca sebagai belasan perubahan HIGH/LOW.
Solusi software: saat mendeteksi perubahan, tunggu 50 ms lalu baca lagi. Jika masih sama → penekanan asli.
Output:
Tanpa debounce, getar 50 ms di atas akan terhitung sebagai banyak penekanan.
Dengan delay(50) + baca ulang, satu penekanan hanya terhitung satu kali.
📌 4. State Machine: Pola Kode Serius
Program yang "melakukan banyak hal terjadwal" biasanya ditulis sebagai state machine: program punya state (keadaan), dan setiap putaran loop memeriksa state + kondisi untuk berpindah.
Output:
📌 5. micros() untuk Pengukuran Presisi
micros() seperti millis() tapi dalam mikidetik — dipakai untuk
mengukur durasi pulsa (misal sensor ultrasonik, encoder).
delayMicroseconds(us) untuk jeda sangat pendek (misal pulsa TRIG 10 µs).
Detail sensor ultrasonik dibahas di Sensor-Sensor Umum.
🧠 Latihan
- Buat 3 LED (pin 13, 12, 11) berkedip dengan periode berbeda (1 dtk, 2 dtk, 3 dtk) — semua non-blocking.
- Buat "stopwatch": tombol pin 2 mulai/stop, tombol pin 3 reset. Cetak waktu berjalan tiap detik. (Non-blocking!)
- Jelaskan kenapa
if (millis() - terakhir >= 1000)aman terhadap wrap, sedangkanif (millis() > 1000)tidak. - Ubah state machine di atas: tambahkan state ALARM yang aktif 3 detik jika sensor A0 < 100 (simulasikan sendiri).