🚗 Motor & Servo
Motor DC, H-bridge, stepper, dan servo — menggerakkan dunia nyata.
📌 1. Ringkasan Aktuator
| Aktuator | Kontrol | Driver | Kelebihan | Contoh |
|---|---|---|---|---|
| Motor DC | PWM (kecepatan) + arah | Transistor / H-bridge (L298N) | Sederhana, murah, torsi besar | Roda robot, kipas |
| Servo | Sudut 0-180° (pulsa 0,5-2,5 ms) | Modul servo (bawaan driver) | Posisi presisi, kontrol mudah | Remot mainan, kamera, gripper |
| Stepper | Langkah (step) satu-satu | Driver (ULN2003, A4988) | Posisi akurat tanpa encoder, torsi diam | 3D printer, CNC |
📌 2. Servo SG90
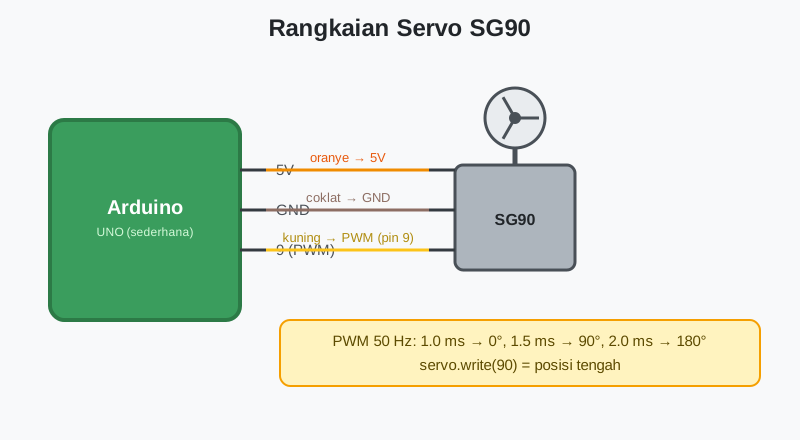
Servo menerima pulsa PWM berkala (setiap ±20 ms):
0,5 ms = 0°, 1,5 ms = 90°, 2,5 ms = 180°.
Library Servo mengurusi semuanya — kamu tinggal beri sudut.
Output:
Di Hasil Simulasi, pin 9 muncul sebagai PWM — itu representasi pulsa servo.
📌 3. Motor DC + H-Bridge (L298N)
H-bridge adalah 4 sakelar yang bisa membalik arah arus motor dan memutusnya. Modul L298N punya 2 kanal — cukup untuk 2 motor robot.
Output:
📌 4. Motor Stepper (28BYJ-48)
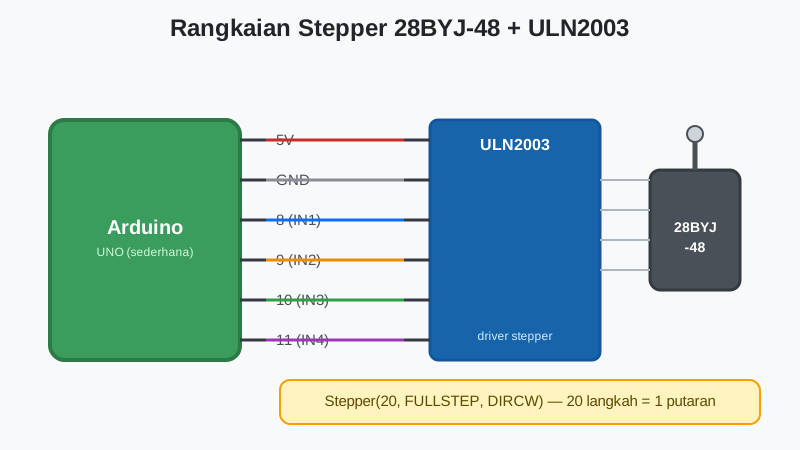
Stepper bergerak langkah demi langkah (28BYJ-48: 200 langkah/putaran setelah gearbox). Posisi bisa dihitung akurat tanpa sensor — inilah kenapa 3D printer memakai stepper.
Output:
🧠 Latihan
- Servo: buat "radar" — putar 0° → 90° → 180° → 90° → 0° berulang 3 kali, cetak setiap 45°.
- H-bridge: buat "rem darurat" — jika sensor A0 < 100 (simulasikan), motor langsung STOP.
- Stepper: putar 90° maju, tunggu 1 detik, 90° mundur, berulang 4 kali.
- Hitung: servo 180° dari 0° butuh berapa detik jika bergerak 60°/detik?