📡 Sensor: Jenis, Karakteristik & Kalibrasi
Layer pertama IoT: mengubah besaran fisik menjadi angka yang bisa diproses.
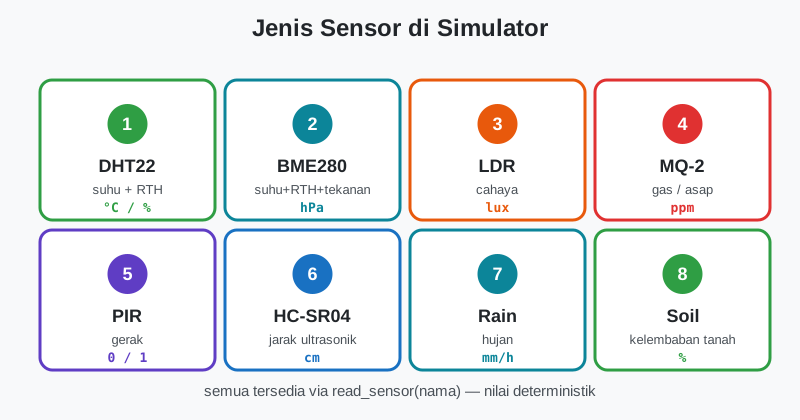
📌 1. Jenis-Jenis Sensor Umum di IoT
| Sensor | Membaca | Output | Use Case |
|---|---|---|---|
| DHT22 | Suhu + kelembaban | Digital (I2C-like) | Cuaca, HVAC, rumah pintar |
| BME280 | Suhu, RTH, tekanan | I2C/SPI | Stasiun cuaca, drone (altitude) |
| LM35 | Suhu | Analog (10 mV/°C) | Monitoring sederhana |
| LDR | Cahaya | Analog (resistif) | Lampu otomatis, panel surya |
| MQ-2 / MQ-135 | Gas (asap, CO2) | Analog (konduktif) | Alarm kebakaran, kualitas udara |
| PIR | Gerak (panas tubuh) | Digital | Keamanan, lampu sensor |
| HC-SR04 | Jarak (ultrasonik) | Pulse digital | Parkir, robot, level cairan |
| Kapasitif hujan | Hujan | Analog | Smart farming, kanopi otomatis |
| Capacitive soil | Kelembaban tanah | Analog | Irigasi otomatis |
| CT clamp | Arus/daya listrik | Analog | Monitoring energi |
Di simulator, semua sensor di atas tersedia lewat read_sensor(nama).
Coba lihat semuanya:
Output:
📌 2. Karakteristik Sensor (Wajib Tahu Sebelum Membeli)
| Karakteristik | Arti | Contoh |
|---|---|---|
| Range | Rentang nilai yang bisa diukur | DHT22: suhu −40…80 °C |
| Resolution | Langkah terkecil perubahan yang terdeteksi | ADC 10-bit: 5V/1024 ≈ 4,9 mV |
| Accuracy | Seberapa dekat dengan nilai SEBENARNYA | ±0,5 °C |
| Precision | Seberapa KONSISTEN antar pembacaan (bisa konsisten tapi meleset) | selalu 26,3 °C padahal aslinya 27 °C |
| Sensitivity | Perubahan output per perubahan input | LM35: 10 mV/°C |
| Response time | Waktu sampai output stabil setelah input berubah | MQ-2 butuh menit untuk stabil |
📌 3. ADC: Dari Volt Menjadi Angka
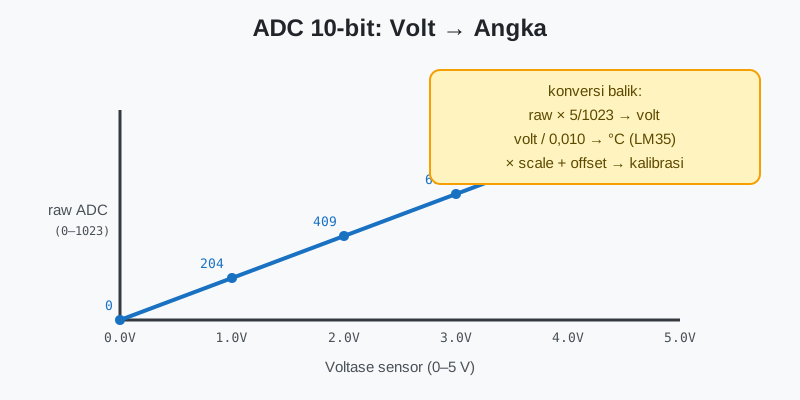
Sensor analog menghasilkan voltase, tapi MCU hanya paham angka. ADC (Analog-to-Digital Converter) melakukan konversinya.
Jadi sensor LM35 yang output-nya 10 mV/°C, pada suhu 25 °C menghasilkan 250 mV
→ dibaca ADC sekitar 250/5 × 1024 ≈ 51. Konversi balik:
suhu = (raw × 5/1023) / 0,010.
📌 4. Kalibrasi: Offset & Scale
Sensor nyata selalu meleset sedikit. Kalibrasi dua titik memberi koreksi linear:
Coba konversi ADC + kalibrasi LM35:
Output:
📌 5. Noise & Filter Dasar
Pembacaan sensor nyata bergetar karena noise (listrik, interferensi, termal). Teknik paling sederhana: rata-rata beberapa sampel (moving average — dibahas tuntas di Data Analytics).
🧠 Latihan
- Ubah editor 1: tampilkan hanya sensor yang nilainya di atas nilai tengahnya (hitung dulu rata-rata semua nilai).
- Di editor 2, coba
scale = 0.98danoffset = +1.0. Apa efeknya? - Sebuah sensor jarak output 0–3,3 V untuk jarak 2–400 cm. Berapa resolusi jaraknya jika dibaca ADC 10-bit 3,3 V? (Petunjuk: 398 cm / 1024 langkah.)
- Jelaskan dengan kalimatmu sendiri: apa bedanya accuracy dan precision? Berikan contoh sensor yang presisi tapi tidak akurat.